

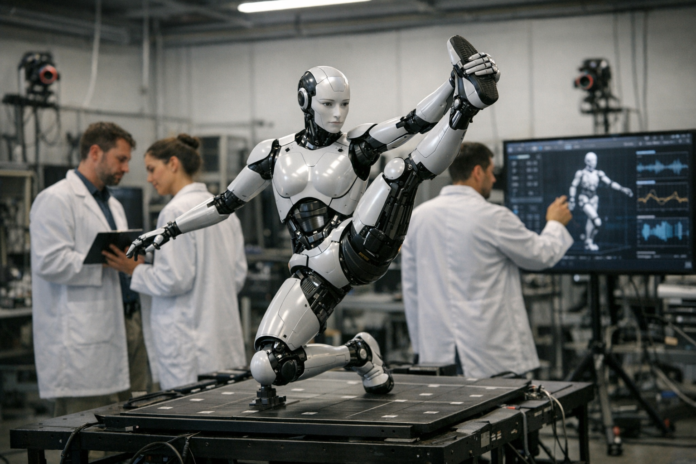
باحثون يدربون روبوتاً بشرياً على مجموعة من الحركات المعقدة باستخدام كمية محدودة من بيانات الأداء البشري، ما أتاح للروبوت مزج مهارات متباينة وتنفيذ مهام لم يُدرَّب عليها بشكل صريح. التجربة أظهرت إمكانية تعلّم تمثيلات حركية تسمح بالجمع بين قدرات مختلفة—مثل الإمساك والنقل والتوازن—بدون الاعتماد على مجموعات بيانات ضخمة تقليدياً ضرورية لتدريب أنظمة التحكم الروبوتي.
النهج المعتمَد ركّز على كفاءة العَيِّنَة وقابلية التعميم: بدلاً من تسجيل آلاف المحاولات البشرية لكل حالة، اعتمد الباحثون على عينات محدودة ومنهجيات تعلم تسمح باستنباط قواعد عامة للحركة. هذا التوجه يقلل من حاجات جمع البيانات ويُسهل نقل المهارات بين سياقات عمل مختلفة، ما يعدّ خطوة نحو روبوتات أكثر مرونة وقدرة على التعامل مع مواقف غير متوقعة.
خلفية هذا التطور ترتبط بتحديات معتادة في روبوتات الخدمة والصناعة، حيث تكمن الصعوبة في الانتقال من مهام مُبرمجة مسبقاً إلى سلوكيات تركيبية تُمكّن الجهاز من أداء مهام جديدة. تحسينات في تعلم الحركة تجعل من الممكن تصور تطبيقات تتراوح بين خطوط الإنتاج التي تتطلب تعددية المهام، إلى دعم الأعمال المنزلية أو المساعدة في بيئات الرعاية، بشرط أن تُستكمل هذه القدرات باختبارات أوسع في بيئات حقيقية.
يبقى أمام هذا المجال مسار واضح من العمل قبل الانتقال لتطبيقات واسعة النطاق: تقييم الأمان في سياقات تفاعل البشر والآلات، وضمان شفافية مصادر البيانات البشرية المستخدمة، ووضع معايير تنظيمية وأخلاقية تحكم نشر هذه الأنظمة. الحاجة إلى اختبارات ميدانية ومقاييس أداء موحدة ضرورية لتحديد حدود وقدرات هذه الروبوتات قبل إدماجها في مهام حساسة أو بيئات معيشية.
